描述
关键技术规格
| 参数项 | 参数值 |
|---|---|
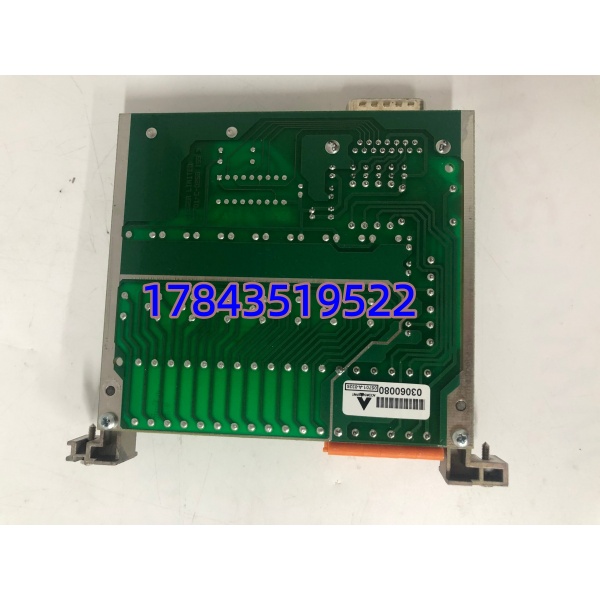
| 板卡简称 | DSQC313 轴计算机板 |
| 物料编号 | 3HAB2214-1 |
| 所属系统 | ABB S3 / S3+ 机器人控制柜 |
| 功能定位 | 机器人运动控制核心板卡,负责笛卡尔坐标转换、多轴插补、位置闭环运算,输出伺服控制指令 |
| 背板载体 | 机器人控制柜内部总线背板,欧式连接器 |
| 供电 | 5VDC、±15VDC 由控制柜背板供电 |
| 对接板卡 | DSQC 主计算机板、伺服驱动单元 |
| 配置方式 | 板载硬件跳线 + 机器人系统软件参数配置 |
| 工作环境温度 | 0 ℃ ~ +55 ℃ |
| 环境湿度 | 5%~90% 无冷凝 |
| 板载涂层 | 保形三防涂层,适应工厂车间粉尘、油雾、电磁干扰 |
| 安装方式 | 机器人控制柜机架插槽安装 |
| 用途 | 机器人关节运动规划、点位插补、各轴位置计算,是机器人执行轨迹运动的核心板卡 |
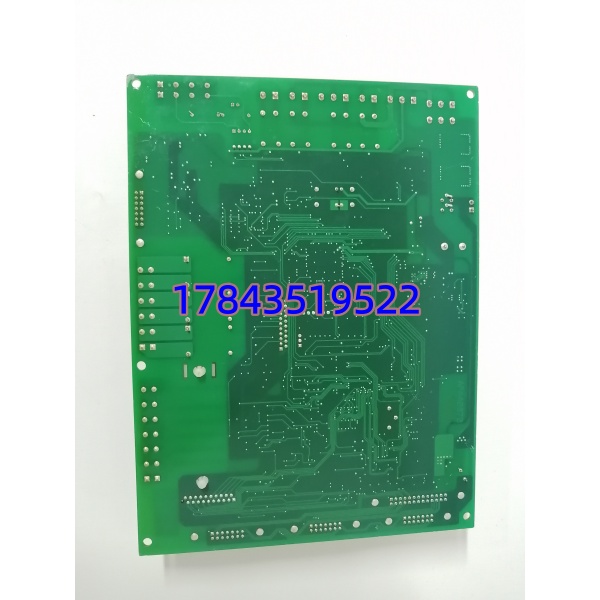
产品深度介绍
ABB DSQC313(物料 3HAB2214-1)是 ABB S3、S3 + 系列工业机器人控制柜的轴计算机板,属于 DSQC 系列机器人核心控制板卡。 该板是机器人运动运算核心,接收主控板下发的运动目标点位,完成坐标变换、多轴插补计算、各关节位置闭环运算,将伺服控制指令下发至伺服驱动单元,控制机器人各轴按照规划轨迹运动。 板卡搭载专用运动控制处理器,板载跳线用于硬件地址与版本匹配。一旦 DSQC313 故障,机器人会报轴通讯、运动计算类故障,无法执行 JOG 点动与自动程序。多用于存量老款 ABB S3/S3 + 机器人维修替换,更换后需要核对机器人系统参数,部分场景需要加载机器人马达标定数据。
应用场景与行业案例
ABB 机器人 DSQC313 轴计算机板损坏后,机器人无法运动,JOG 点动失效,自动程序无法运行。S3/S3 + 机型早已停产,该板属于老旧机器人稀缺核心备件,广泛应用在汽车焊装、物料搬运、喷涂老机器人现场。
典型应用场景:
- 汽车制造厂 – 老款 ABB S3/S3 + 焊接机器人 焊房机器人关节轨迹运算,焊接点位运动控制。
- 工程机械工厂 – 物料搬运机器人 工件抓取、上下料轨迹插补控制。
- 喷涂车间 – 涂装机器人 喷涂连续轨迹运动计算。
- 金属加工车间 – 打磨机器人 打磨路径多轴同步运动运算。
- 机器人大修项目 – 存量老机器人预防性备件更换 大修期间替换老化轴计算机板,避免生产期间机器人停机。
案例:华南汽车焊装线机器人无法点动抢修 某汽车焊装车间 ABB S3 焊接机器人,开机报轴计算机故障,机器人无法 JOG 点动,生产线停机。后台诊断定位 DSQC313 轴计算机板故障。 联系 ABB 原厂,DSQC313(3HAB2214-1)早已停产,原厂无现货,采购周期漫长,长时间停机直接影响整车产能。
采购找到我们,板卡完成联机运动仿真测试,当天加急发出,2 天送达现场。工程师拆旧板,拍照记录全部跳线、背板连接器。更换 板卡,上电后导入机器人原点标定、电机参数。机器人 JOG 点动恢复正常,焊接自动程序运行正常,产线恢复生产。