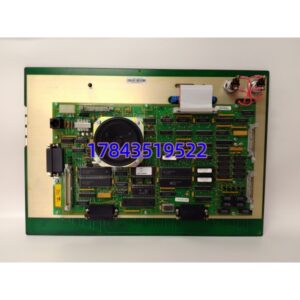
描述
关键技术规格
| 参数项 | 参数值 |
|---|---|
| 完整型号 | MECS CS-1000(CS-1000A 为升级改版) |
| 应用场景 | 半导体洁净室,晶圆搬运机械手(UTX/UTW 系列) |
| 控制轴数 | 最多 6 轴联动(旋转、升降、伸缩、手腕等) |
| 处理器 | 专用 32 位运动控制 CPU(CPU2000 板卡) |
| 通讯接口 | RS232 串口、以太网,专用伺服总线 |
| I/O 通道 | 数字量 DI/DO,真空传感器、门互锁、急停、卡盘信号 |
| 配套板卡 | CPU2000、CONT-1000、CW-1000、伺服接口子板 |
| 供电 | DC24V,整机功耗约 180W |
| 工作环境 | 洁净室环境,温度 18~26℃,湿度 40~60% RH,无凝露 |
| 防护等级 | IP20(机柜内部,洁净柜安装) |
| 诊断 | 面板 LED 状态指示灯,故障代码,运动报警记录 |
| 安装方式 | 机架式机柜安装 |
| 净重 | 约 4.2kg |
| 合规 | 半导体 SEMI 标准、CE |
产品深度介绍
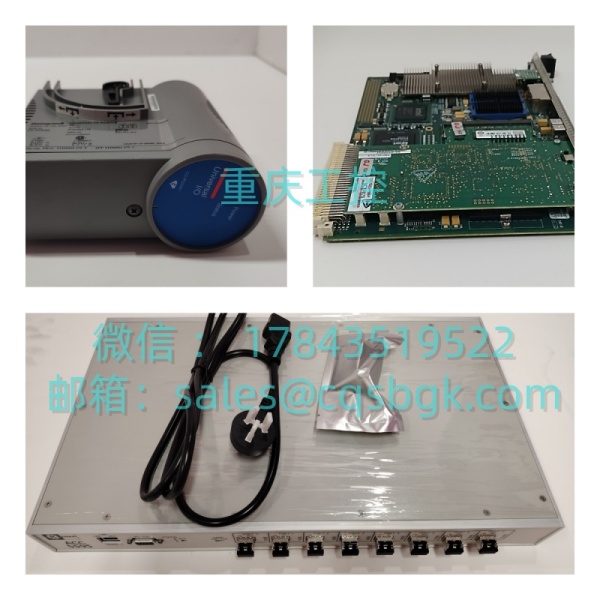
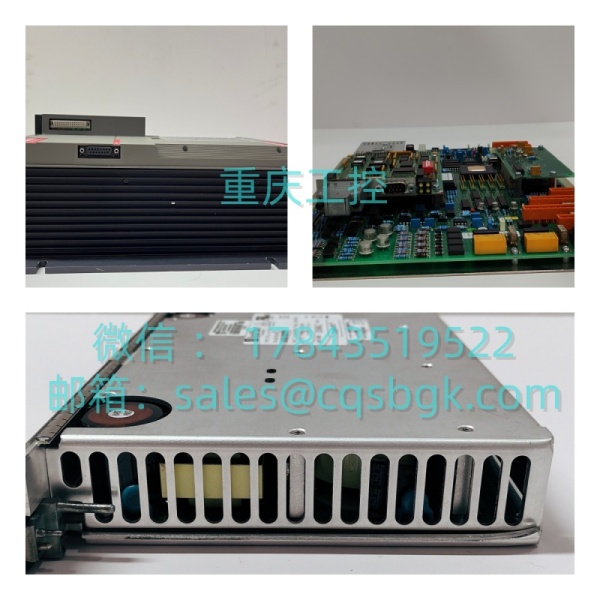
MECS CS-1000 是 Asyst MECS 开发的晶圆机械手专用多轴运动控制器,广泛配套老款 UTX、UTW 系列硅片搬运机器人,用于刻蚀、沉积、离子注入等半导体工艺设备内部的晶圆传输。整套控制器由母板 + CPU 板(CPU2000)+ 控制板 CONT-1000 + 伺服接口板 CW-1000 组成,实现多轴插补同步运动,高精度定位;内置安全联锁回路:急停、洁净舱门互锁、真空吸盘压力检测,一旦异常立即停止机械手运动,防止碎片、晶圆破损。控制器接收上位工艺主机下发的任务指令,自主规划机械手运动轨迹,同时回传位置、状态、报警信息;自带故障日志,记录运动超限、伺服报错、传感器异常。
重点提示:软件为 MECS 专用机器人控制固件,普通运动控制软件无法读写程序;整机程序存在控制器板卡内,更换控制器必须导入对应的机械手运动参数、限位、原点标定文件。
应用场景与行业案例
CS-1000 全部应用于老旧半导体产线晶圆传输机械手。控制器故障会直接导致机械手停机,整条工艺机台无法上下片,产线中断。典型行业:
- 半导体晶圆制造:老旧刻蚀、PVD、CVD 设备配套晶圆机械手
- 半导体封装测试:硅片预对准、晶圆搬运自动化单元
项目案例某 Fab 老线 UTX 晶圆机械手 MECS CS-1000 控制器报轴伺服通讯故障,机械手无法取片,机台停机。该型号早已停产,原厂无备件供应。采购 CS-1000 备件,上机前备份原有运动参数、原点标定、安全联锁配置;更换硬件,烧录匹配固件,重新标定各轴原点,空载 / 带晶圆试运行,机械手取放片动作恢复正常。客户备一台整机备件用于应急抢修。